导图社区 腿足机器人运动控制原理与仿真实践教程(陈腾)
腿足机器人运动控制原理与仿真实践教程(陈腾)
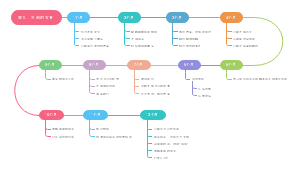
这是一篇关于腿足机器人运动控制原理与仿真实践教程(陈腾)的思维导图,主要内容包括:第1章 Webots环境熟悉与简单模型搭建 001,第2章 单腿运动控制 031,第3章 基于SLIP的3D单腿稳定控制 051,第4章 四足机器人全身位姿运动控制 069,第5章 四足机器人步态运动规划 089,第6章 基于SLIP模型的四足机器人运动控制 105,第7章 四足机器人全身虚拟模型控。
提示: 本内容由社区用户上传并分享。平台不对内容的真实性、合法性、知识产权归属及是否侵害第三方权利进行事前审核或保证。本内容可能包含受版权保护的图片、字体或其他第三方素材,使用前请自行确认授权范围。
- 运动控制
- 运动仿真
- 腿足机器人
- 仿真实践

- 职业培训师(基础知识)
这是一篇关于职业培训师(基础知识)的思维导图,主要内容包括: 职业道德,人力资源开发知识,职业教育基本知识,职业与职业标准基本知识, 职业培训基本知识,人才评价基本知识, 现代职业培训信息技术知识, 职业培训与经济社会发展知识, 相关法律法规知识。
- 消防设施操作员考试指导(初级操作技能)
这是一篇关于消防设施操作员考试指导(初级操作技能)的思维导图,主要内容包括:培训模块一 消防设施监控 2,培训模块二 消防设施操作 46,培训模块三 消防设施保养 77。
- SpaceClaim有限元分析前处理
这是一篇关于SpaceClaim有限元分析前处理的思维导图,主要内容包括:模型准备,概念设计。无论是对于初学者建立知识框架,还是对于有一定基础的用户进行知识巩固和查漏补缺,都具有重要的参考价值。
腿足机器人运动控制原理与仿真实践教程(陈腾)
社区模板帮助中心,点此进入>>
- 职业培训师(基础知识)
这是一篇关于职业培训师(基础知识)的思维导图,主要内容包括: 职业道德,人力资源开发知识,职业教育基本知识,职业与职业标准基本知识, 职业培训基本知识,人才评价基本知识, 现代职业培训信息技术知识, 职业培训与经济社会发展知识, 相关法律法规知识。
- 消防设施操作员考试指导(初级操作技能)
这是一篇关于消防设施操作员考试指导(初级操作技能)的思维导图,主要内容包括:培训模块一 消防设施监控 2,培训模块二 消防设施操作 46,培训模块三 消防设施保养 77。
- SpaceClaim有限元分析前处理
这是一篇关于SpaceClaim有限元分析前处理的思维导图,主要内容包括:模型准备,概念设计。无论是对于初学者建立知识框架,还是对于有一定基础的用户进行知识巩固和查漏补缺,都具有重要的参考价值。
- 相似推荐
- 大纲