导图社区 转速、电流双闭环控制直流调速系统
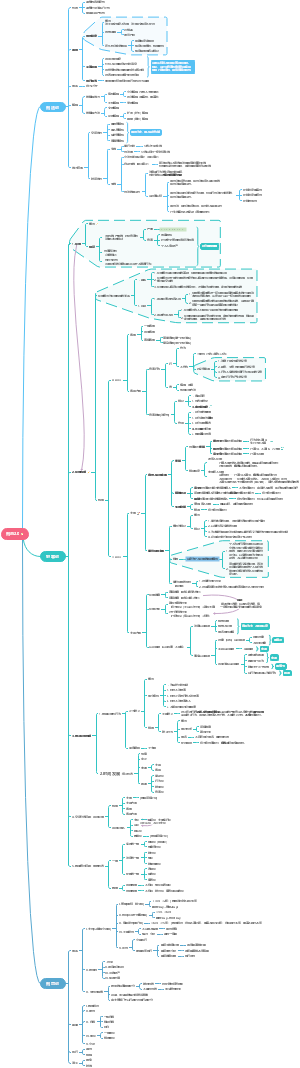
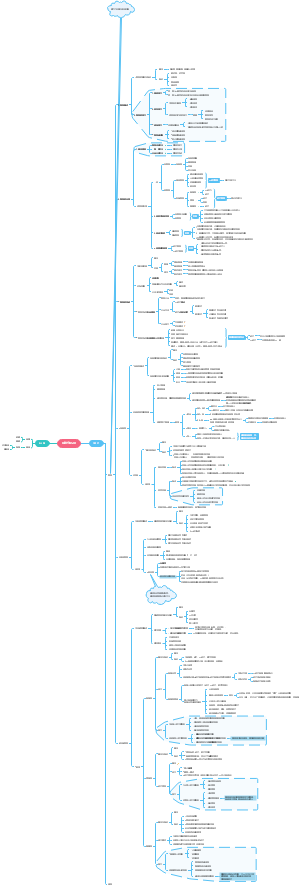
此篇导图将从系统的组成,稳态分析,动态分析,动态性能指标以及调节器的工程设计方法来阐述转速、电流双闭环控直流调速系统,详实但也不繁缛,通俗易懂
提示: 本内容由社区用户上传并分享。平台不对内容的真实性、合法性、知识产权归属及是否侵害第三方权利进行事前审核或保证。本内容可能包含受版权保护的图片、字体或其他第三方素材,使用前请自行确认授权范围。
社区模板帮助中心,点此进入>>
英语词性
法理
刑法总则
【华政插班生】文学常识-先秦
【华政插班生】文学常识-秦汉
文学常识:魏晋南北朝
【华政插班生】文学常识-隋唐五代
【华政插班生】文学常识-两宋
民法分论
日语高考動詞の活用
转速、电流双闭环控制直流调速系统
系统的组成
转速负反馈(外环)
对负载变化起抗扰作用
稳态时减小转速误差
电流负反馈(内环)
对电网电压的波动起抗扰作用
在启动过程中使电动机获得允许的最大电流(实际上会略小于Idm)
稳态分析
稳态结构图
转速调节器饱和
垂直特性,电流无静差
转速调节器不饱和
水平特性,转速无静差
稳态参数计算
转速反馈系数
电流反馈系数
动态分析
重点
动态结构图
起动过程
电流上升阶段(0-t1)
Id<IdL
未达到负载电流,电动机不转
Idm>Id>=IdL,
电流达到负载电流,电动机开始启动,在ASR的作用下Id快速上升,直到Id=Idm,ACR开始压制电枢电流继续增长。ASR很快进入饱和状态,起动过程ACR一般不饱和
恒流升速阶段(t1-t2)
ASR一直处于饱和状态,Id在ACR的作用下,略有超调后便开始下降至稳态,然而电流闭环无法完全消除扰动,稳态时的Id略小于电动机所能允许的最大电流Idm,该阶段将保持所能达到的最大电流,以确保转速接近线性增大(以最快速度增大至稳态)
转速调节阶段(t2以后)
转速未到达峰值
尽管到达额定转速时,ASR额定输入偏差为0,然而输出在积分作用下还在限幅值,则电机仍在加速,使得转速超调,超调后ASR开始退饱和,电流很快下降,但Id>IdL(负载电流)时,转速继续上升。
转速到达峰值
当Id=IdL时,转速达到峰值,为了使转速到达稳态时所需的额定转速,Id会降至小于Idl,在最后调整下,稳态阶段达到额定转速和负载电流,在该阶段中,ASR和ACR均不饱和。
制动过程
正向电枢电流衰减阶段(t0-t1)
制动过程中,ASR一直饱和,ACR一般不饱和。t0收到停车指令,在电流环作用下Id快速降低,由于该阶段时间太短,转速几乎没变,ASR很快进入并保持饱和状态
反向电枢电流建立阶段(t1-t2)
ASR开环,相当于仅有电流环起作用,使得电流在Ud<E时一直反向增加,电动机处于反接制动状态,然而这个阶段时间也很短,转速没有很大变化
恒流制动阶段(t2-t3)
电流环始终维持电枢电流接近-Idm,保证制动时间最短,此时的电动机处于回馈制动状态,直到转速变为0,此外该阶段时间最长,是制动过程中的主要阶段。
转速调节阶段(t3以后)
尽管转速降为0时ASR输出偏差也为0,然而在积分的作用下电动机反转,ASR反向退饱和,电流环此时建立正向电枢电流,使Id增大以便使转速不继续增大,当Id=IdL时,转速到达反向最大值,继续增大Id直到电动机停转
动态性能指标
动态跟随性能指标
上升时间
超调量
峰值时间
调节时间
动态抗扰性能指标
动态降落
恢复时间
频域性能指标和伯德图
低频段精度高
中频段稳定性强
高频段抗扰能力强
调节器的工程设计方法
典型系统的选择
动态跟随指标要求高用典型I型系统
动态抗扰指标要求高用典型II型系统
电流调节器的设计
确定时间常数
选择调节器结构
计算参数
检验近似条件
转速调节器的设计
转速调节器退饱和时转速超调量的计算